Wprowadzenie do tematu: dlaczego FPGA w dronach do analizy obrazów termowizyjnych?
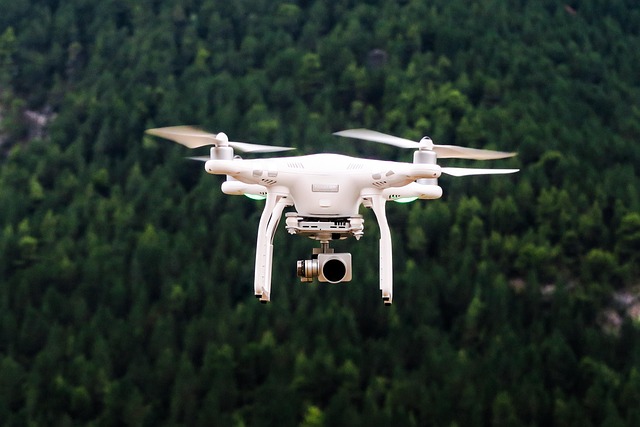
W miarę jak technologia dronów rozwija się w zawrotnym tempie, coraz większą uwagę zaczyna przyciągać ich rola w ratownictwie. Obrazowanie termowizyjne, które pozwala na wykrycie ciepła nawet w warunkach słabej widoczności, stanowi nieocenione narzędzie w akcjach poszukiwawczych. Jednak aby w pełni wykorzystać potencjał tych systemów, konieczne jest szybkie i precyzyjne przetwarzanie danych w czasie rzeczywistym. Tu z pomocą przychodzą układy FPGA (Field-Programmable Gate Array) – programowalne układy logiczne, które dają nieporównywalną elastyczność i wydajność w porównaniu do tradycyjnych mikroprocesorów czy układów DSP.
W mojej pracy nad projektem systemu analizy obrazów termowizyjnych na małych dronach, zdecydowałem się skoncentrować właśnie na FPGA. Od początku wiedziałem, że muszę znaleźć złoty środek między mocą obliczeniową a ograniczeniami rozmiaru, wagi i zużycia energii, które są kluczowe w przypadku platform latających. Prawidłowe dobranie sprzętu, optymalizacja algorytmów i ich implementacja w układach FPGA stanowiły wyzwanie, ale i fascynującą przygodę techniczną.
Wybór odpowiednich modułów i komponentów – kluczowe decyzje
Przy wyborze platformy FPGA brałem pod uwagę kilka najważniejszych kryteriów. Po pierwsze, musiałem zwrócić uwagę na rozmiar i wagę – dron, który obsługuję, musi być możliwie lekki, aby nie tracić na zasięgu i stabilności lotu. Po drugie, moc obliczeniowa i dostępność interfejsów do podłączenia kamery termowizyjnej – najlepiej, by układ obsługiwał szybkie przesyłanie danych w standardzie HDMI lub LVDS.
Ostatecznie zdecydowałem się na zakup układów FPGA z rodziny Xilinx Kintex UltraScale, które oferują świetny stosunek mocy do rozmiaru, a jednocześnie mają rozbudowane możliwości programowania. Do tego dobrałem specjalistyczne moduły z wejściami na kamery termowizyjne, wyposażone w szybkie złącza i odpowiednie konwertery sygnału. Nie można zapomnieć o zasilaniu – stabilne i wydajne źródło energii jest niezbędne, by układ działał bez zakłóceń w trudnych warunkach terenowych.
Projektowanie i optymalizacja algorytmów – wyzwania w warunkach ograniczonych zasobów
Najtrudniejszą częścią było opracowanie algorytmów, które będą jednocześnie szybkie i skuteczne. Podstawowym zadaniem było wykrywanie temperaturystycznych anomalii – miejsc, gdzie temperatura jest wyraźnie wyższa od otoczenia. Początkowo testowałem klasyczne metody segmentacji i filtracji, ale okazały się one zbyt wolne, by działały w czasie rzeczywistym na FPGA.
Postawiłem na implementację własnych, zoptymalizowanych wersji algorytmów opartych na filtrach Gaussa i metodach progowych, które można było w pełni zrealizować na poziomie sprzętowym. Kluczowe okazało się rozbicie procesu na mniejsze kroki, które mogłem równolegle wykonywać na różnych blokach logicznych układu. Dzięki temu czas analizy pojedynczego obrazu skrócił się do kilkudziesięciu milisekund, co w warunkach ratunkowych przekłada się na realną możliwość wykrycia poszukiwanej osoby w czasie rzeczywistym.
Ważny był także dobór parametrów wstępnej segmentacji, tak aby minimalizować fałszywe alarmy i jednocześnie nie pomijać istotnych szczegółów. Opracowałem system adaptacyjny, który na podstawie parametrów otoczenia automatycznie dostosowywał progi detekcji, co znacznie poprawiło skuteczność i odporność na zmienne warunki atmosferyczne.
Implementacja i integracja systemu w warunkach polowych
Po etapie projektowania nadszedł czas na praktyczną realizację. Montaż układów FPGA na pokładzie drona wymagał nie tylko precyzyjnego podłączenia sprzętu, ale także zadbania o chłodzenie i minimalizację drgań. Współpracowałem z zespołem inżynierów, aby wszystko było zgodne z wymaganiami wytrzymałościowymi i niezawodnościowymi.
Podczas testów w terenie szybko przekonałem się, jak ważne jest odpowiednie oprogramowanie systemowe. Zainstalowałem specjalistyczny system operacyjny czasu rzeczywistego, który umożliwił mi koordynację pracy FPGA z resztą systemu drona – od czujników, przez moduły komunikacji, aż po interfejs użytkownika na ziemi. W warunkach polowych kluczowa była stabilność, więc dużo czasu poświęciłem na testy odporności na zakłócenia i zmienne warunki pogodowe.
W trakcie akcji ratunkowych system sprawdził się doskonale. Analiza obrazów odbywała się na bieżąco, a wykryte anomalie temperatury natychmiast trafiały do operatora, co pozwalało na szybkie podjęcie decyzji i określenie miejsca poszukiwań.
Techniczne szczegóły i optymalizacja opóźnień
Jednym z najważniejszych aspektów był czas reakcji systemu. Opóźnienie w przetwarzaniu danych oznaczałoby utratę szansy na szybkie odnalezienie poszukiwanej osoby, dlatego skupiłem się na minimalizacji latencji. W tym celu zoptymalizowałem przepływ danych, korzystając z bezpośrednich połączeń między modułami FPGA, eliminując zbędne przerwania i opóźnienia związane z komunikacją z CPU.
Implementacja algorytmów w języku HDL (Hardware Description Language) pozwoliła mi na pełną kontrolę nad czasem wykonania poszczególnych operacji. Dodatkowo, zastosowałem techniki pipelinowania i równoległego przetwarzania, co znacząco przyspieszyło analizę obrazów. W praktyce osiągnąłem opóźnienia poniżej 20 ms od momentu przechwycenia obrazu do wyświetlenia wyników na monitorze operatora.
Warto podkreślić, że optymalizacja wymagała wielu testów i iteracji – każda zmiana w algorytmie musiała być dokładnie sprawdzona, by nie wpłynęła negatywnie na czas reakcji. Taki poziom wydajności był możliwy właśnie dzięki elastyczności FPGA, które pozwala na implementację niestandardowych rozwiązań i szybkie modyfikacje kodu.
Podsumowanie i inspiracje na przyszłość
Moje eksperymenty z FPGA w dronach do analizy obrazów termowizyjnych pokazały, jak wielki potencjał tkwi w połączeniu zaawansowanej elektroniki i przemyślanego projektowania algorytmów. Osiągnięcie niskich opóźnień, wysokiej skuteczności wykrywania anomalii i niezawodności w warunkach terenowych to efekt nie tylko odpowiedniego sprzętu, ale też pasji i cierpliwości w rozwiązywaniu coraz to nowych problemów.
Patrząc na przyszłość, widzę ogromny potencjał w rozwoju bardziej inteligentnych systemów, które będą uczyły się na podstawie danych zebranych w trakcie akcji. Integracja FPGA z uczeniem maszynowym czy sztuczną inteligencją może otworzyć drzwi do jeszcze bardziej precyzyjnych i autonomicznych dronów ratowniczych. Jeśli interesujesz się takimi rozwiązaniami, warto zacząć od małych projektów, eksperymentować z różnymi układami i nie bać się wyzwań – bo to właśnie one napędzają postęp i pozwalają ratować ludzkie życie w najbardziej krytycznych momentach.